Китайский рой дронов самостоятельно картографирует лес, но код не публикуется
Исследователи шанхайского университета Тунцзи создали систему ESCAPE, позволяющую рою дронов без пилота и центрального управления картографировать деревья и помещения. Авторы статьи не публикуют код, ссылаясь на конфиденциальность исследования.
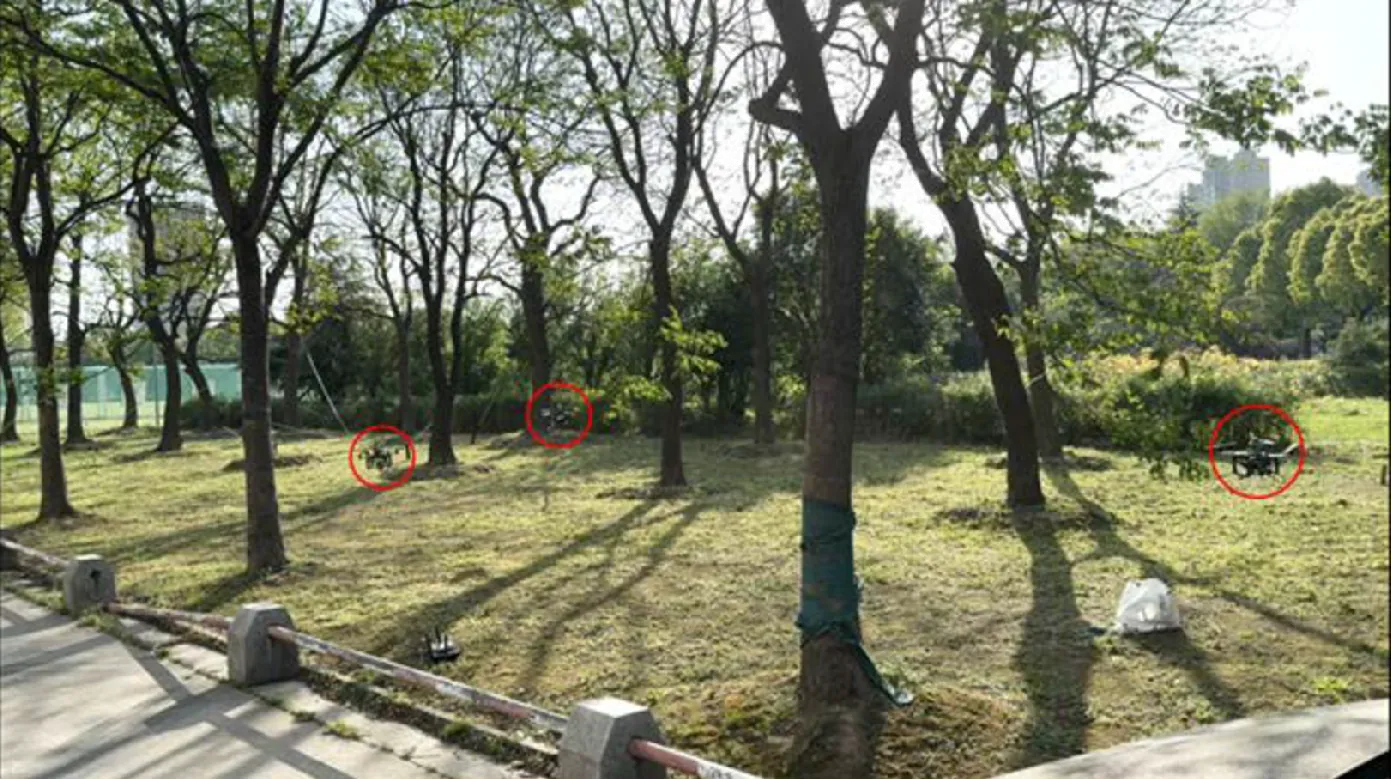
Три квадрокоптера с лидаром (лазерным дальномером) из университета Тунцзи в Шанхае, Китай, самостоятельно исследовали участок парковых деревьев без наземной станции и без пилота. Четыре таких же дрона составили карту выставочного зала с колоннами и стендом. Система называется ESCAPE, её описание 22 декабря 2025 года вышло в журнале Autonomous Intelligent Systems издательства Springer. Авторы работают в университете Тунцзи, Тяньцзиньском университете и Пекинском технологическом институте. Код, по их словам, недоступен публично из-за требований конфиденциальности исследования.
Как работает рой
Каждый дрон нёс компьютер Intel NUC и лидар Livox Mid-360 и принимал все решения о маршруте и уклонении от коллег на борту. Область поиска делится на одинаковые ячейки, которыми дроны обмениваются попарно, без центрального командира. Затем каждый выбирает порядок обхода и летит со скоростью 1,0 м/с, строя 3D-карту.
Система опирается на Racer — разработку Гонконгского университета науки и технологий 2023 года. Главное изменение — дополнительный штраф, если центр ячейки находится внутри стены или ствола дерева, чтобы дрон не метался перед крупным препятствием.
Для избежания столкновений дроны передают свои координаты. Если два дрона сближаются в пределах защитной зоны 1,5 м и летят навстречу друг другу, верхний перестраивает маршрут вокруг нижнего, который тормозит и зависает.
Результаты и ограничения
В симуляциях на трёх картах офисов ESCAPE в среднем завершал исследование быстрее Racer в семи из девяти конфигураций и быстрее системы Role из ETH Цюрих во всех девяти. В третьем офисе с двумя дронами ESCAPE в среднем потребовалось 98,9 секунды, Racer — 140,4. В симуляциях предполагались идеальная локализация и связь. По реальным полётам не приведены ни число столкновений, ни данные о потере пакетов.
Работа финансировалась китайскими государственными научными программами. В статье упомянуты только гражданские применения, например поиск и спасение в лесу. Почему код закрыт, в ней не объясняется.